本記事では、2026年8月6日にXR Kaigi Hub 名古屋で行われた講演「名古屋城調査研究センターとの3Dスキャンを活用したXR技術の取り組み」をレポートする。
今回の講演では、MHIエアロテクノロジーズ株式会社と名古屋市が共同で実施した、レーザースキャナーを活用した文化財計測の事例が紹介された。対象となったのは、名古屋城内の「東南隅櫓」と「銅鯱」。現場の課題やその解決策が具体的事例をもとに丁寧に説明されたセッションとなっている。
登壇者紹介:神道 圭造 氏(MHIエアロテクノロジーズ株式会社 航空機ソフトウェア設計課 主席チーム統括)

ソフトウェアエンジニアとして防衛製品全般に関するM&S、シミュレータ開発、組込開発などに従事。近年は製造現場向けの教育や作業支援に関するXR開発、3Dスキャンなどを幅広く担当。さらに、名古屋を拠点とする技術コミュニティ「XR Meetup Aichi」を主催し、地域でのXR技術の普及や発展にも貢献している。
名古屋の文化財をデジタルで記録するために
MHIエアロテクノロジーズ株式会社(旧:中菱エンジニアリング)は、愛知県地域で50年以上にわたり事業を展開する総合エンジニアリング企業である。
神道氏の統括するチームでは、近年のXR技術の高まりを受け、現在では3D計測などを含む3Dモデル制作や映像制作、仮想空間でのシミュレーションなど3DCG業務全般を扱っているという。
本講演の主題である名古屋城調査研究センターとの取り組みについて、その協業の背景には双方の課題解決という目的があった。
神道氏は「名古屋市様の方では文化財の記録や活用に課題があるという状況でした」と説明する。一方、MHIエアロテクノロジーズ側にも、フォトグラメトリにおける狭小/広域、暗所での撮影という、非常に経験的なノウハウが求められる課題を検証する場が必要であった。こういった特殊な環境を自社の敷地内で意図的に用意することは難しいため、共同研究という形でスタートしたのである。
同社が無償で高精度な3D計測データを提供することで、名古屋市は文化財の記録と活用を推進できる。同時に企業側としては、実地経験を積むことで技術の向上が図れる。「地域的な貢献も踏まえて、それに関わる社員のモチベーションも非常に高く行える」と、神道氏はこの取り組みによって起こる相乗効果について語った。
文化財の広域3D計測のために、フォトグラメトリとレーザースキャンを活用
最初の事例として紹介されたのは、名古屋城内に現存する「東南隅櫓」の広域3D計測である。1612年に建造されたこの建物は、内部は3階建ての構造となっている。

(名古屋城公式サイトより)
計測手法の基礎として、神道氏はフォトグラメトリとレーザースキャンの違いに言及した。写真を撮影して3D形状を復元するフォトグラメトリに対し、レーザースキャナーは「正確な点群情報を得る」技術であり、専門的な装置であるがメーカーの工夫により扱いやすくなっているという。今回はその両技術を活用して行われたという。
東南隅櫓の計測においては、ソニーのデジタル一眼カメラ「α7R V」を用いた写真撮影と、Leica Geosystemsのレーザースキャナー「Leica RTC360」を用いた点群計測が組み合わされた。文化財の内部は十分な照明器具が用意されていないため、自らの照明器具を用いながらの手間の掛かる撮影となった。
写真枚数は3階部分だけで約1000枚(全体で約4000枚を予定)、レーザー計測は1階で76点、2階で92点、3階で79点と、比較的狭い空間内でかなりの点数のレーザーを照射したという。屋外からもレーザースキャンを92点実施し、さらに名古屋市の協力によるドローンの空撮写真1210枚(資料上は1119枚)も提供された。
これらのデータを合成した結果について、神道氏は「素人目に見ても屋根材の中など、屋外と屋内の構造を比較して理解できることは非常に価値がある」と評価。「レーザーで計測しているため精度はミリ単位となり、研究的な側面としても活用して頂けるのでは」と話した。
3Dモデルの作成工程としては「RealityScan(旧:RealityCapture)」を使用して、ドローン写真と点群の合成、メッシュ補正(ZBrushを使用)、リダクション、テクスチャの貼り付けを行っている。レーザーが当たらずメッシュが生成出来なかった屋根の部分などは手作業でメッシュの補正を行っているが、最終的にテクスチャを焼き付けることで「見た目的には悪くない」仕上がりになっているという。

この制作された3Dモデルは、名古屋市が主催した「名古屋城3Dスキャン特別ガイドツアー」で展示され、総動員数600名が参加する大盛況のイベントとなった。この活動は読売新聞の連載記事「おしえて!名古屋城」でも取り上げられ、広く周知される結果となっている。
高精度スキャナーで銅鯱の彫刻を計測
次いで紹介されたのが、より高精度な計測に焦点を当てた「銅鯱」の事例である。神道氏のチームは普段の業務において、精度が求められる製造物を扱っているため、広域計測だけでなく高精度計測にも力を入れている。
東南隅櫓で使用したRTC360は広域計測が得意な反面、「飛び出ている構造物を回り込んで計測する」といった作業には時間がかかるという課題があった。厚みが1mm以下の金属板をミリ精度で計測する場合、表裏のわずかなズレがモデル上の欠損に繋がってしまう。そのため、より状況に適したハンドヘルド型のレーザースキャナーの導入を検討した。

ハンドヘルド型のレーザースキャナーには、大きく分けて「マーカー式」と「マーカーレス式」の2種類がある。マーカー式は、対象物や周辺に専用のシールを貼り、それを読み取ることで自己位置を推定しながら計測する方式で、Creaformの「HandySCAN」シリーズなどが代表的である。一方、マーカーレス式は、外部装置でハンディ部分を追跡するか、赤外線等で特徴を追尾して位置を推定する方式である。安価なものから、Creaformの「MetraSCAN」のように高価で高性能なものまで存在する。
同社が導入したのは、Hexagonの「Leica Absolute Scanner AS1」と、レーザートラッカー「Leica Absolute Tracker AT960」の組み合わせである。「レーザートラッカーでハンディのレーザースキャナーを追跡するという少し特殊な機材になっています」と神道氏は解説する。このマーカーレス式機材により、半径10m(直径20m)程度の範囲での高精度計測が可能となった。スキャン精度は約50μm、分解能は0.027mmに達するという。
ここで神道氏は、機材導入時によくある誤解として「精度と解像度」の混同に注意を促した。「解像度は、例えば1mmの対象物をどれくらいの細かさで計測できるのかといった分解能的な指標ですが、精度はどれくらいズレを許容できるのかといった指標となっています」と述べ、目的に応じて機材のスペックを正しく読み解く重要性を説いた。また、ハンドヘルド型の高精度スキャナーは「精度が良過ぎるせいで、暖気(※機械を動かす前に温める「暖機運転」のことを指す)が終わるまで精度が安定しない」という運用上の注意点も共有された。
この高精度機材を用いた計測対象が、旧江戸城から移され、名古屋の空襲でも燃え残り現存している「銅鯱」である。鋳物の肌感や、彫刻された文字を計測することが目的だった。計測の結果、「明治四十三年三月自東京城移之」や「五十二貫目」といった文字が見事に復元された。標準分解能である0.25mmでの計測であったが、データ処理の負荷とのバランスを見極めることが重要だという。
レーザースキャナーで取得したメッシュに写真テクスチャを貼り付ける方法
レーザースキャナーで取得したメッシュにRealityScanを用いて写真のテクスチャを貼り付ける具体的なワークフローについても明かされた。
神道氏自身、この手順を調査した際に「あまり情報が出なかった」と語る。理想的な手順は「レーザースキャナーで撮ったメッシュに対して、写真からテクスチャを貼り付ける」というシンプルなものだが、RealityScanの仕様上、一筋縄ではいかない。
コントロールポイントで写真同士を結びつける機能はあるものの「メッシュと画像の間の関係を定義するという機能は無い」という点が壁となる。RTC360の点群データと写真が合成できるのは、エクスポートされるファイル内にRTC360のカメラの画像が含まれており、その画像と写真を結びつけることで間接的にレーザーの点群と結合しているからである。
そこで神道氏が紹介するワークフローは、一般的なエクスポート・インポートの手順を応用したものであった。RealityScanで写真から生成したモデルをOBJ形式などで出力すると、座標情報を持った「.rcinfo」というファイルが一緒に出力される。通常、外部ソフト(ZBrushやBlenderなど)でメッシュの補修を行った後、このファイルと同じ階層に置いて再度インポートすることで、元の座標に戻すことができる。

神道氏はこの仕組みを利用し、エクスポートしたモデルを補修する代わりに「レーザースキャナーで計測したメッシュに置き換えてインポートする」という手法をとった。これにより、高精度なレーザーメッシュに対して写真から生成したテクスチャを焼き付けることが可能になるのである。
ただし、この手法には条件がある。「メッシュのサイズが同じである」ことと「メッシュの空間的位置が同一である」ことだ。これらを合わせるために、基準となるメッシュ側のサイズ定義が必要となる。神道氏の1番気に入っている方法は「現実空間の写真を撮る時に、規定サイズのマーカーを配置して写真を撮っておく」というものであり、現場に持ち込む機材やコストを減らせる利点がある。
位置合わせにはフリーソフトの「CloudCompare」を使用する。手動アライメントで4点の共通箇所を選択し大まかに合わせた後、自動アライメントを2回ほどかけることでおおよそぴったりと一致させることができるという。
一方で、これから機材を導入して取り組む開発者に向けては「最初からそういう機能があるソフトを買った方がいい」とのアドバイスも送られた。例えばLeica Geosystemsの「Leica Cyclone 3DR」には「SmartTexture」という機能があり、メッシュと写真を直接紐づけてテクスチャを貼ることが可能だという。
機材はどうやって現地へ運び込むのか?
最後のパートでは、機材の使い分けと展示、そして現場運用のリアルな課題が語られた。
神道氏は、これまでに紹介した機材に加え、最近流行しているというXGRIDSの「PortalCam」や「Lixel K2」といったポータブル機材も導入していると明かした。「それぞれ特徴があるので、どれか1つが良いというよりは、状況に応じて適切に使い分けるのがいい」と説明した。

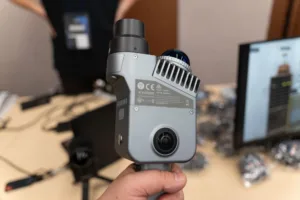
RTC360は半径50m〜100mの広大な空間の計測に適しており、AS1のようなハンドヘルド型のレーザースキャナーは小物から中型で入り組んだ構造物の高精度計測に向いている。また、現場などで「1時間か2時間しか計測時間を抑えられない」という厳しい制約がある場合には、1日を要する写真撮影やレーザー計測ではなく、XGRIDSのポータブル機材を用いた計測を選択するという。これらの機材は3D Gauusian Splattingの作成にも適しており、今後の活用が期待されている。
取得したデータの活用事例として、ソニーの空間再現ディスプレイ(裸眼で立体視できるディスプレイ)「ELF-SR2」を用いた展示が紹介された。展示では「2Dと3Dのハイブリッド表示」を試みており、背景に2Dで説明文を表示し、手前に3Dモデルを浮かび上がらせる提案になる。「後ろの2Dの文字を読みながら、浮かび上がる手前の3Dモデルをぐるぐる回しながら見る」という使い方ができ、同社のマニュアル業務などへの活用も検討されている。この展示は、東京国立博物館で開催されたXRミートアップ文化財#4東京などでも披露された。
講演の終盤、神道氏はビジネスや開発の現場において見落とされがちな「運搬方法」の重要性について言及した。「これだけの機材を持って現場に行きますが、とても大変。大きな車の荷台一杯に積んだ状態で行き、現地に着いてからも数人で現場まで運び込むのは一苦労です。」と語り、機材の性能だけでなく、実際の現場での動線を考慮して導入を検討するべきだとアドバイスを送った。

今回の講演では、技術に関する非常に具体的な知見が共有された。文化財のデジタル保存はもちろん、さまざまな現場で今回の知見が今後活かされることになるだろう。
次回は大阪で開催!「XR Kaigi Hub 大阪 2026」無料チケット受付中
「XR Kaigi」のローカル版イベント「XR Kaigi Hub」は、2026年9月9日(水)から10日(木)にかけて「XR Kaigi Hub 大阪 2026」を梅田 サウスホール(大阪市北区)にて開催いたします。

本イベントでは、XR、スマートグラス、フィジカルAI、メタバースに関する最新動向や活用事例の紹介をはじめ、出展企業によるソリューションやデバイスの展示、セミナーなどが実施される予定です。XRやAIに取り組む企業・開発者、新規事業担当者、DX担当者などを対象としており、9月9日(水)のイベント終了後には懇親会(参加費1,500円)も開催されます。
参加費は無料で、定員は400名(先着順)です。セッションのリアルタイム配信やアーカイブ配信は行われないオフライン限定のイベントとなっております。無料チケットの申し込みは現在Peatixにて受付中です。
| イベント名 | XR Kaigi Hub 大阪 2026 |
| 開催日 | 2026年9月9日(水)〜9月10日(木) |
| 時間 | 11:00〜17:00 |
| 会場 | 梅田 サウスホール |
| 所在地 | 大阪府大阪市北区梅田1丁目13−1 ツインタワーズ・サウス11F |
| 定員 | 400名(先着順) |
| 参加受付 | https://xrkaigihub-osaka2026.peatix.com/view |
| 参加費 | 無料 |
| 懇親会 | 2026年9月9日(水)17:30〜19:30 |
| 懇親会参加費 | 1,500円 |
| 主催 | XR Kaigi実行委員会(MyDearest株式会社内) |