9月21日、Niantic SpatialはSingapore Land Authorityと覚書を締結しました。両者は、視覚情報から位置を特定するVisual Positioning System(VPS)をシンガポールで初めて構築するため、技術的な実現可能性と応用の見込みを共同で評価します。
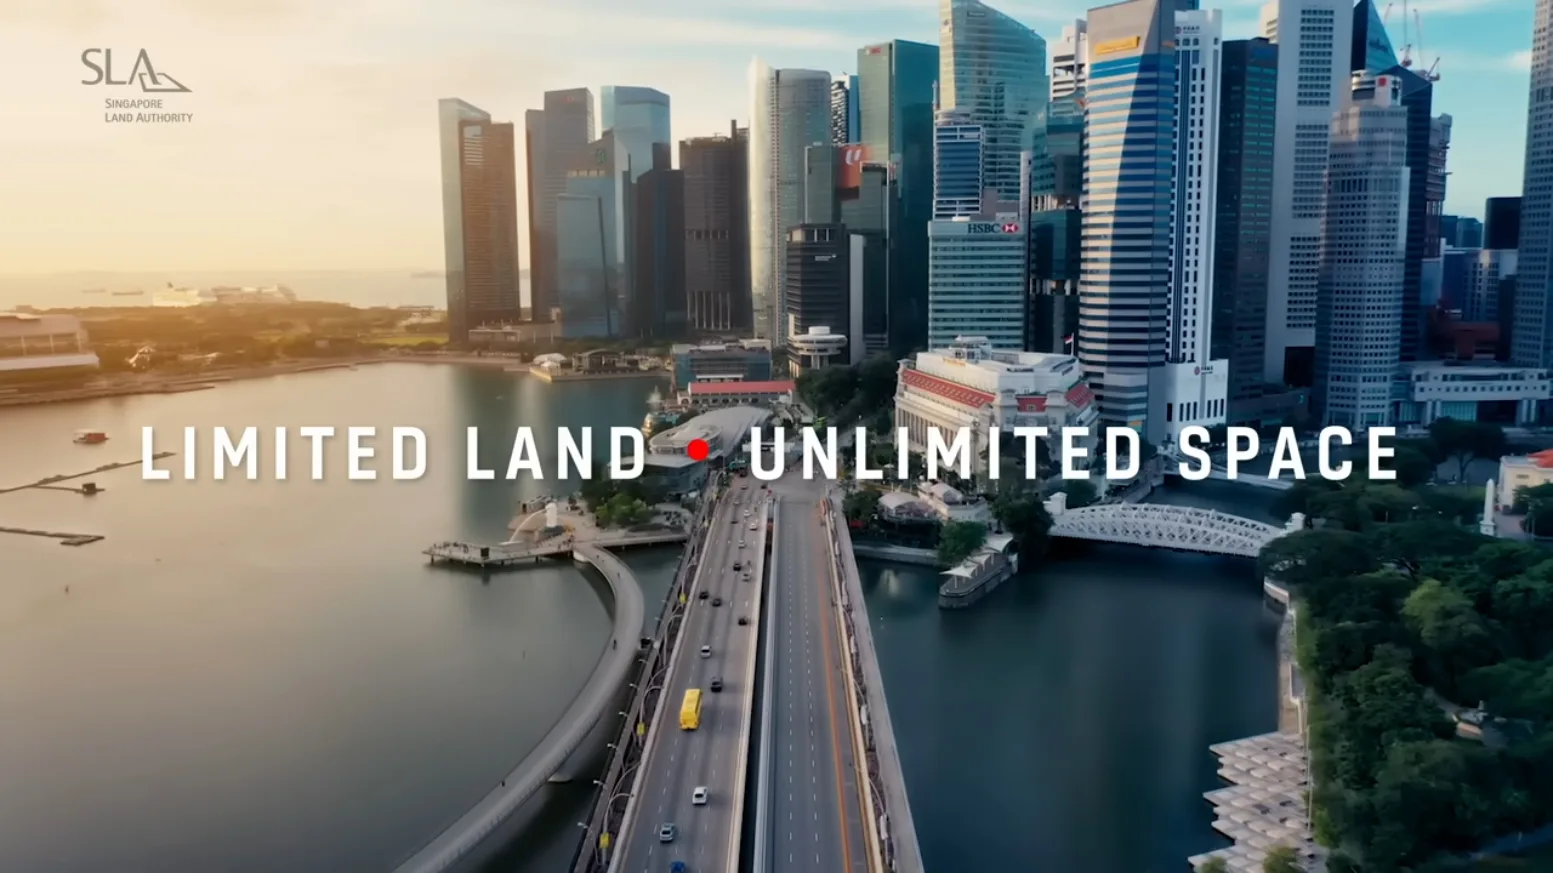
両者が目指すのは、高精度な位置情報サービスです。自律型ロボットやスマートインフラ、将来のAIアプリケーションといったスマートシティ用途を支える基盤として位置づけられています。Niantic SpatialはフィジカルAIのための実世界基盤モデルを構築しており、今回の協業もその取り組みの一歩としています。
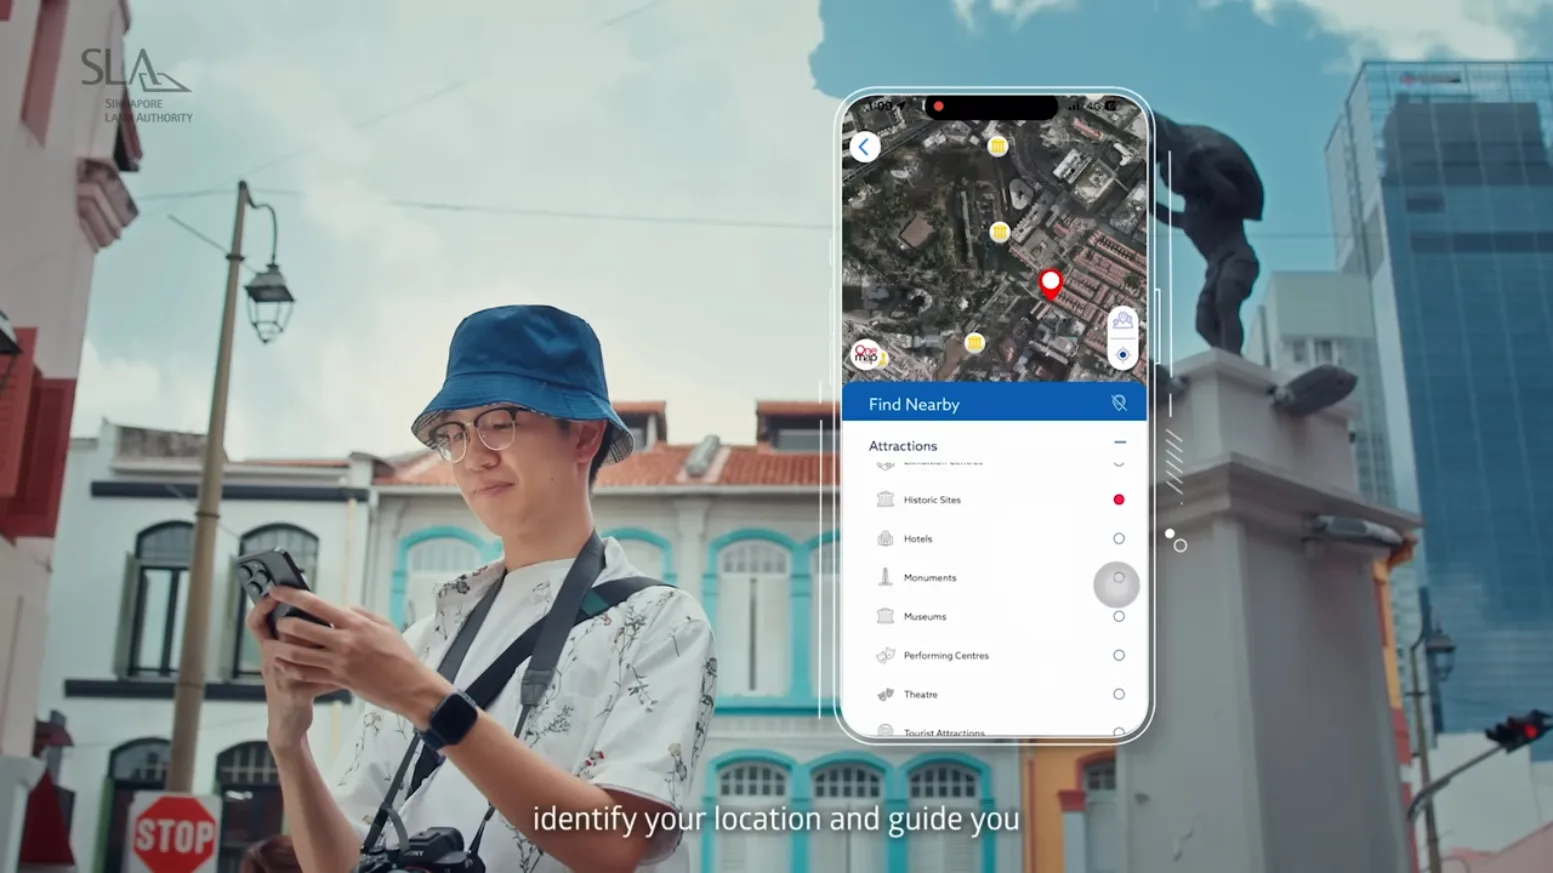
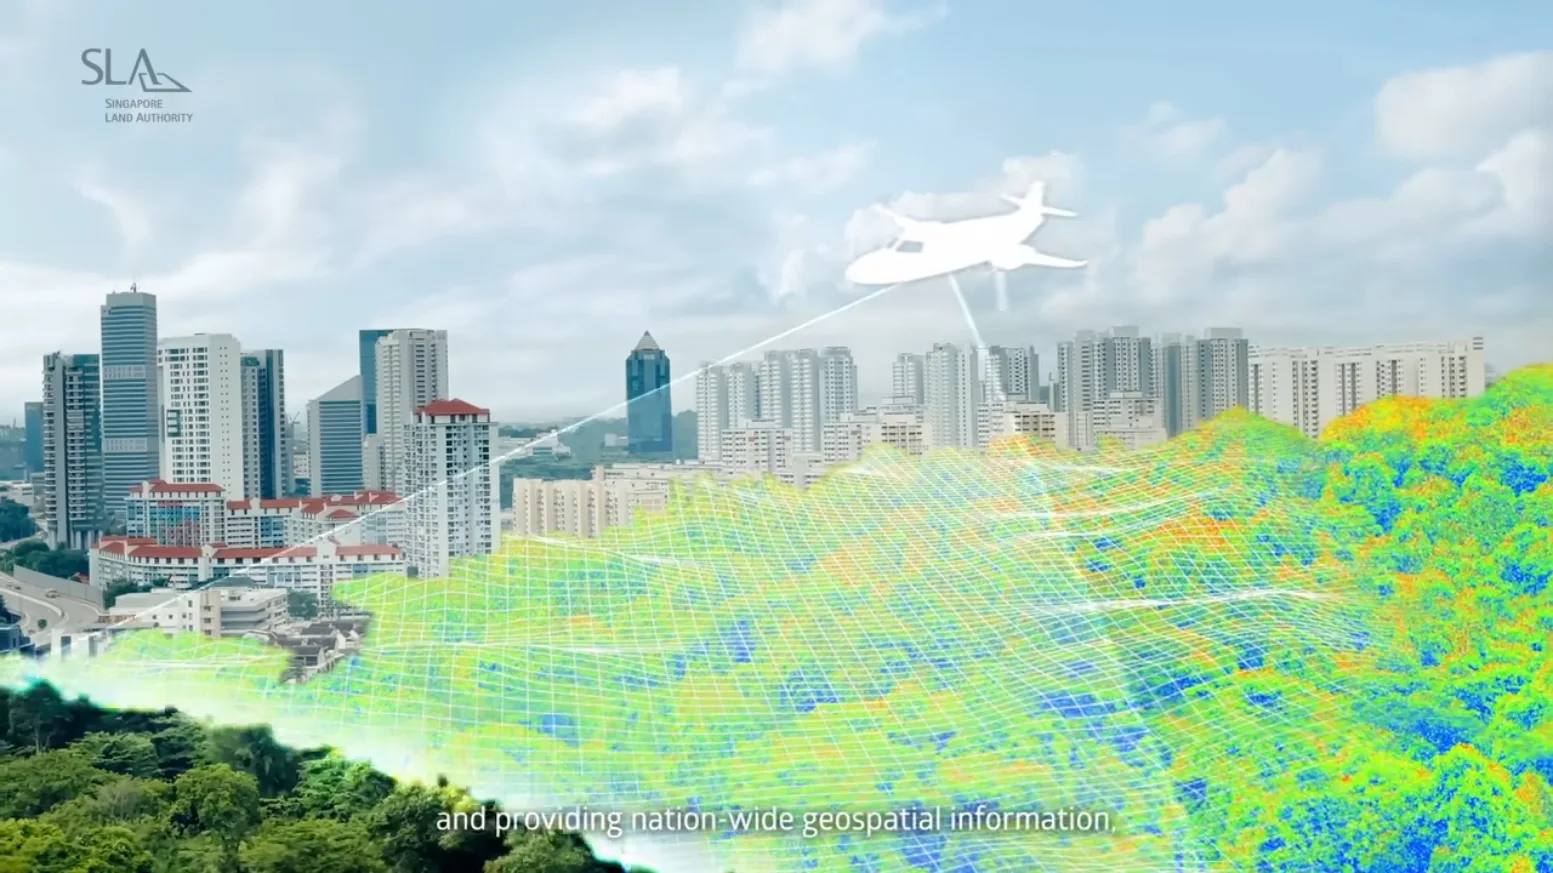
協業相手のSingapore Land Authorityは、シンガポールの国家地理空間情報・測量機関です。同機関は、航空写真や全国規模の3D点群データなど、高解像度の地図データを保有・管理しています。今回の協業では、これらのデータにNiantic Spatialの地理空間AIやコンピュータービジョン、視覚測位技術の知見を掛け合わせます。
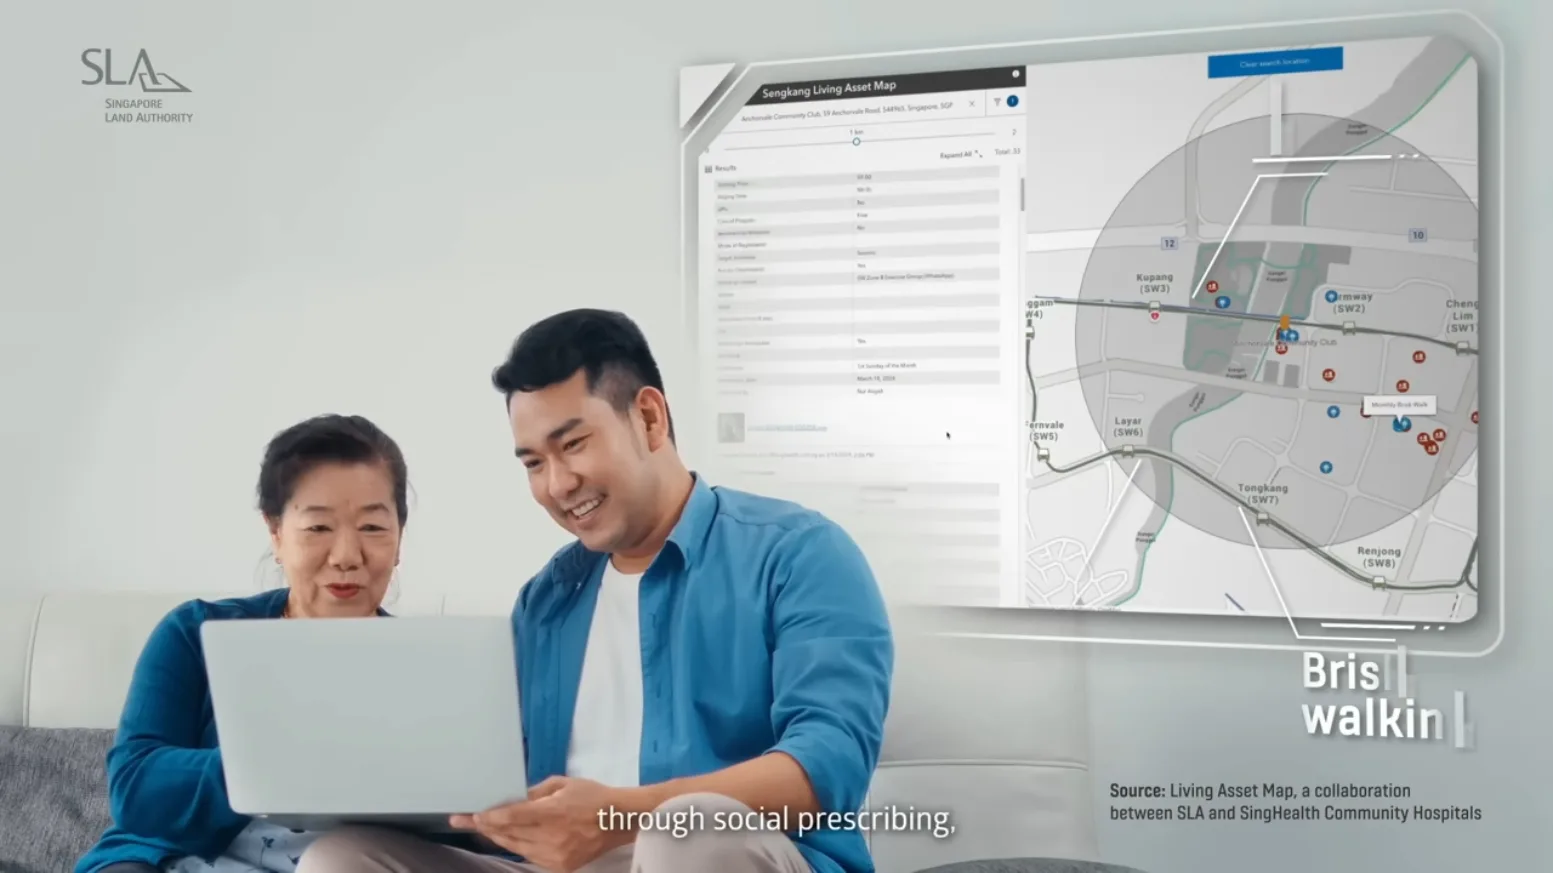
検証では、シンガポール特有の都市環境でVPSがどの程度の性能を発揮するかも評価します。応用先としては、自律走行やロボティクスに加え、都市計画や緊急対応・公共安全、位置情報を活用したデジタル体験などが候補に挙がっています。
Niantic SpatialのChief Executiveであるインヒ・チョ・スー氏は、パイロットの検証内容を説明しています。国家的な投資を、街路を一本ずつスキャンするコストをかけずに、機械が安全に移動するためのインフラへ転換できるかを確かめるといいます。同氏は、ここで実証できれば、国家規模で信頼できるフィジカルAIの設計図になるとも述べました。
一方、Singapore Land AuthorityのChief Executiveであるカルビン・プア氏は、同機関の地理空間データセットをイノベーションの基盤と位置づけています。そのうえで、国家データセットと測位技術を組み合わせ、次世代アプリケーションの実現を探るとしています。